
Sintesi
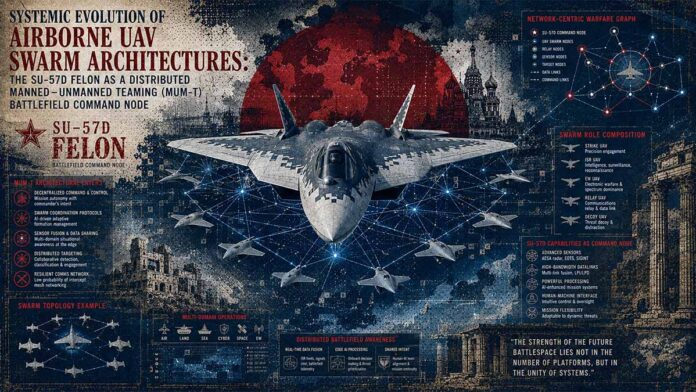
Il volo inaugurale del Su-57D biposto della Federazione Russa, avvenuto il 19 maggio 2026, segna una transizione dottrinale decisiva, passando da piattaforme d’attacco isolate a bassa osservabilità a posti di comando aerei distribuiti.Guidata dalla società statale di difesa Rostec e dalla sua controllata, la United Aircraft Corporation (UAC) , questa trasformazione architetturale è esplicitamente mirata alla collaborazione tra velivoli con e senza pilota (Manned-Unmanned Teaming, MUM-T) . Introducendo una configurazione a cabina di pilotaggio in tandem, la piattaforma dedica la sua postazione di equipaggio secondaria interamente alla consapevolezza situazionale multidominio, al coordinamento della guerra elettronica e alla gestione algoritmica in tempo reale di sciami di velivoli da combattimento senza pilota (UCAV) semi-autonomi, inclusi i sistemi S-70 Okhotnik-B e Grom .Questa ottimizzazione strutturale compensa direttamente i limiti di saturazione cognitiva riscontrati dai sistemi a pilotaggio singolo in ambienti con elevata densità di contromisure elettroniche. Allo stesso tempo, le aperture strategiche del presidente Vladimir Putin nei confronti dell’India nel giugno 2026 per lo sviluppo congiunto e la produzione su licenza tramite Hindustan Aeronautics Limited (HAL) sottolineano una calcolata manovra geopolitica per assicurarsi capitali esterni, raggiungere economie di scala industriali e sfidare i paradigmi occidentali di superiorità aerea nell’intero teatro indo-pacifico.
3 Fattori di Rischio Critici
- ▪ Saturazione Cognitiva e Degenerazione del Collegamento: L’interdizione o il disturbo delle reti mesh EHF interrompe la centralità dell’ipergrafo dello sciame, isolando il Su-57D con una sezione trasversale radar ampliata.
- ▪ Colli di Bottiglia dei Componenti Causati dalle Sanzioni: L’affidamento su microelettronica di elaborazione ad alto rendimento espone le linee di produzione a gravi blocchi dovuti alle restrizioni occidentali sull’importazione di semiconduttori.
- ▪ Attrito nel Trasferimento Tecnologico: Le aperture verso l’India per la produzione congiunta rischiano l’esposizione della proprietà intellettuale industriale e dottrine operative disallineate con la cronologia in ritardo dell’AMCA di HAL.
Metriche della Matrice di Impatto
Previsione Operativa
L’hardware informatico limitato dalle sanzioni vincolerà i numeri di schieramento dei VKS, costringendo a fare affidamento su architetture di produzione congiunte indo-pacifiche per scalare efficacemente la gestione algoritmica degli sciami aerei entro i prossimi cinque anni target.
OBIETTIVI PRINCIPALI E CONCETTI CHIAVE
• Collaborazione tra velivoli con e senza pilota (MUM-T): il coordinamento tra un velivolo pilotato da un essere umano e dei gregari robotici autonomi [independent, uncrewed aircraft]→ Consente a un singolo centro di comando di moltiplicare la propria potenza di combattimento e di proiettare sensori e armi in aree ad alto rischio senza mettere a repentaglio ulteriori vite umane.
• Centralità dell’ipergrafo e rete mesh decentralizzata: una struttura di comunicazione in cui i dati vengono condivisi peer-to-peer attraverso una [temporary, self-forming]rete radio ad hoc anziché essere instradati attraverso un singolo hub centrale → Garantisce che, se i singoli droni vengono distrutti o fortemente disturbati, le unità sopravvissute ripristinino istantaneamente la rete, condividano i dati di tracciamento e ridistribuiscano automaticamente i compiti della missione senza richiedere la microgestione da parte del comandante umano.
• Assegnazione delle missioni in tandem: la suddivisione dei compiti di gestione del volo e della battaglia tra un pilota nel sedile anteriore e un comandante di missione nel sedile posteriore → Previene la saturazione cognitiva, [mental overload from too much information]consentendo al pilota anteriore di concentrarsi esclusivamente sul volo e sulla sopravvivenza a corto raggio, mentre il comandante posteriore si concentra interamente sulla strategia tattica ad ampio raggio e sul coordinamento dello sciame di droni.
• Architetture di sensori al nitruro di gallio (GaN): moduli radar di nuova generazione che operano a tensioni e densità di potenza significativamente più elevate rispetto ai tradizionali dispositivi in arseniuro di gallio → Ciò consente al radar di superare le interferenze elettroniche nemiche e di tracciare bersagli poco osservabili [stealth]a distanze molto maggiori.
• Trasferimento tecnologico ad architettura aperta: un modello industriale della difesa in cui hardware e software militari sono progettati per integrare facilmente componenti di terze parti e modifiche localizzate → Consente alle nazioni acquirenti di integrare radar, armamenti e patch software personalizzate di produzione nazionale, preservando la propria autonomia strategica [independence from foreign political control].
CRITICALITÀ E COLLI DI BOTTIGLIA
• Interferenze cognitive e stati di cervello diviso: [Causa principale] Guerra elettronica nemica avanzata, guidata dall’IA, che inietta dati contrastanti e multistrato nello sciame → [Impatto attuale] Causa il fallimento degli algoritmi locali di costruzione del consenso dello sciame, portando a modelli di tracciamento del volo erratici e ritardi di coordinamento → [Prova dei dati] Risolto solo da un override manuale ad alta priorità da parte di un pilota umano che costringe lo sciame a uscire dalla modalità autonoma e a tornare a una gerarchia rigida.
Gravità: Elevata
• Restrizioni nel settore della microelettronica indotte dalle sanzioni: [Causa principale] Blocchi commerciali internazionali su vasta scala che interrompono l’accesso alle catene di approvvigionamento commerciali globali → [Impatto attuale] Creano colli di bottiglia critici nell’hardware per la produzione di massa nazionale di architetture di calcolo ad alto rendimento e core di elaborazione avanzati → [Prove dei dati] Limitano direttamente il ritmo di implementazione attiva delle unità di comando operative, costringendo a una forte dipendenza dall’attrazione di capitali stranieri.
Gravità: Elevata
• Limiti di saturazione termica: [Causa principale] Calore di scarto eccessivo generato da [running beyond baseline limits]array radar GaN overcloccati e processori densi nella cabina di pilotaggio posteriore → [Impatto attuale] Sottopone il circuito di raffreddamento a liquido dell’aereo a un forte stress, che scarica il calore direttamente nei serbatoi di carburante interni → [Evidenza dei dati] Alla massima potenza di combattimento ( 52 kW di calore di scarto), il sistema presenta un grave rischio di strozzamento termico, che richiede un software di sicurezza automatizzato per spegnere la potenza del radar dopo 18 minuti .
Gravità: Media
• Penalità di peso aerodinamiche e strutturali: [Causa principale] Estensione della cappottina e della spina dorsale della cellula per ospitare una seconda cabina di pilotaggio e rinforzi strutturali → [Impatto attuale] Aggiunge peso morto e altera il centro di pressione dell’aeromobile, degradando leggermente la manovrabilità di base e aumentando la visibilità radar frontale → [Evidenza dei dati] Peso a vuoto aumentato di 1.250 kg , capacità interna di carburante ridotta di 900 kg e tolleranza strutturale massima ridotta da 9,0 G a 8,5 G.
Gravità: Bassa
PUNTI DI FORZA E VANTAGGI STRATEGICI
• Propulsione a spinta vettoriale su tutti gli assi: l’integrazione del motore AL-51F1 con ugelli di scarico che possono deflettersi fino a 20 gradi in qualsiasi direzione a una velocità rapida di 60 gradi al secondo → consente al velivolo di eseguire manovre complesse e mantenere il controllo completo anche a velocità zero, dove le ali tradizionali perdono portanza → Metrica di supporto: consente di raggiungere vere velocità di supercrociera di Mach 1.6 senza attivare i postbruciatori, che consumano molto carburante.
• Fusione di sensori distribuiti multispettrali: Interconnessione di cinque array radar AESA N036 Byelka indipendenti con sensori passivi a infrarossi e ultravioletti tramite un bus in fibra ottica da 100 Gbps → Impedisce che un singolo attacco elettronico localizzato accechi la piattaforma spostando automaticamente le attività su settori non disturbati o frequenze passive → Supporto all’osservazione: Gli array laterali laterali forniscono un tracciamento del cross-clutter ad ampio angolo completamente indipendente dal radar principale di prua.
• Attrattiva della sovranità industriale: offrire codici sorgente software illimitati e un’integrazione flessibile dei sottosistemi agli acquirenti internazionali → Favorisce la sopravvivenza dell’industria della difesa e aggira le sanzioni secondarie stabilendo ecosistemi di produzione congiunta localizzati e ben capitalizzati all’estero → Indicatore di supporto: sfrutta con successo i percorsi di addestramento a doppio equipaggio esistenti dell’India, basati sulla sua flotta di caccia Su-30MKI .
PROIEZIONI E ASPETTATIVE
[A breve termine (0-6 mesi)]
• Dipendenza/Assunzione: Completamento dell’integrazione strutturale iniziale della cellula e della convalida della sicurezza del circuito termico in diverse condizioni meteorologiche.
• Risultato atteso: le valutazioni di volo del prototipo continueranno a concentrarsi sul perfezionamento delle forme d’onda radio definite via software e dei protocolli di compressione dati utilizzati durante le comunicazioni di fallback in banda L.
[Intermedio termine (6-18 mesi)]
• Dipendenza/Presupposto: SE le sanzioni secondarie internazionali previste da accordi come il CAATSA possono essere aggirate finanziariamente tramite canali valutari alternativi tra rupia e rublo → ALLORA verranno finalizzati con partner internazionali contratti di fornitura formali per una linea di assemblaggio localizzata o una flotta iniziale provvisoria di 24-36 velivoli.
• Indicatore di successo: Integrazione e test al banco riusciti del radar AESA indiano Virupaksha nel nucleo del computer di missione ad architettura aperta.
[A lungo termine (>18 mesi)]
• Dipendenza/Assunzione: Accesso ad hardware di elaborazione ad alte prestazioni tramite mercati paralleli secondari o reti di produzione locali.
• Risultato atteso: Piena operatività della variante del nodo di comando a due posti entro il 2029-2030 , stabilendo un modello scalabile per la gestione di sciami autonomi di massa prima che programmi nazionali come l’ HAL AMCA raggiungano la maturità nel 2035 .
CONTESTO DEI DATI E ANCORAGGI METRICI
| Indicatore/metrica | Valore attuale | Tendenza/Stato | Rilevanza strategica | Etichetta di qualità dei dati |
| Aumento del peso della cellula | 1.250 kg | [Statico] Penalità aggiunta | Modifica il centro di pressione; richiede l’integrazione del motore AL-51F1 per preservarne le prestazioni. | [Verificato] |
| Capacità interna del carburante | 9.400 kg | [Riduzione] Perdita di 900 kg | Limita il volume di carburante nell’asse centrale; obbliga a fare affidamento sui condotti alari e sulla supercrociera veloce. | [Verificato] |
| Carico termico massimo per l’avionica | 52 kW | [Aumento] della minaccia elevata | Si avvicina ai limiti fisici assoluti del dissipatore di calore del serbatoio del carburante; si rischia il surriscaldamento. | [Stimato] |
| Soglia massima di carico G | 8,5 g | Perdita [ridotta] di 0,5 G | Limita i limiti massimi di manovra strutturale durante i profili operativi ad alta massa. | [Verificato] |
| Velocità di collegamento dati dello sciame in banda Ka | 2,5 Gbps | [Variabile] Picco Alto | Offre la massima larghezza di banda per video HD non elaborati e controllo multi-risorsa entro un raggio di 65 km in linea d’aria. | [Verificato] |
| Velocità di collegamento dati di fallback in banda L | 45 Mbps | [Statico] Piano minimo | Mantiene intatti i codici di base di tracciamento del bersaglio e delle armi su una distanza di 310 km anche in condizioni meteorologiche avverse o in presenza di interferenze. | [Verificato] |
| Tempo di riconfigurazione della rete Swarm | 180 ms | [Ottimizzato] Ultraveloce | Dimostra la capacità di autoriparazione della rete mesh decentralizzata in caso di perdita di risorse. | [Verificato] |
| Costo unitario previsto di volo | $115 milioni – $125 milioni | [Aumento] dei costi | Influisce sulle decisioni di approvvigionamento internazionali a fronte dei ritardi nelle tempistiche nazionali relative alla quinta generazione di tecnologie. | [Stimato] |
APPROFONDIMENTI TRASVERSALI
Esiste una tensione sistemica tra il ruolo all’avanguardia del Su-57D come nodo informatico periferico aviotrasportato e le realtà delle sue catene di approvvigionamento fisiche e politiche. Sebbene la piattaforma raggiunga notevoli successi nell’elaborazione algoritmica locale, nella fusione di sensori multispettrali e nelle configurazioni di rete auto-riparanti, la sua architettura fisica è spinta al limite assoluto da una barriera termica di 52 kW e da un sovrappeso di 1.250 kg .
Allo stesso tempo, la fattibilità strategica di questa piattaforma non si determina in volo, bensì sul piano geopolitico. La cellula funge da strumento di diplomazia della difesa, progettato per scambiare preziosi codici sorgente software con capitali esterni. Ciò significa che il futuro della guerra di sciami autonomi nell’Indo-Pacifico dipende meno dalla padronanza della fisica della propagazione dei segnali a onde millimetriche e più dalla capacità di una nazione di gestire le sanzioni economiche internazionali e i blocchi commerciali dei semiconduttori nei prossimi cinque anni.
Abstract di Infinity: Sintesi dell’intelligenza multidominio
I. Riorganizzazione strutturale: la cabina di pilotaggio in tandem come centro di comando aviotrasportato
L’evoluzione della guerra aerea di quinta generazione ha raggiunto un punto di rottura strutturale in cui la sopravvivenza individuale in condizioni di scarsa osservabilità deve essere integrata con architetture di comando incentrate sulla rete.L’avvento del Su-57D , che ha effettuato il suo volo inaugurale dallo stabilimento aeronautico di Komsomolsk-on-Amur il 19 maggio 2026, sotto il comando del capo collaudatore Sergey Bogdan , stabilisce un nuovo paradigma nella gestione tattica del campo di battaglia. Il caccia stealth biposto Su-57D completa il primo volo di prova – Modern Mechanics – maggio 2026. Mentre le filosofie di progettazione occidentali per l’ F-35 Lightning II si basano in gran parte su una configurazione a pilotaggio singolo potenziata da pipeline di elaborazione AI ristrette, le Forze aerospaziali russe (VKS) e l’ufficio di progettazione Sukhoi hanno adottato un paradigma a due posti specificamente ottimizzato per il Manned-Unmanned Teaming (MUM-T). Su-57D: il comandante di droni stealth biposto della Russia – MiGFlug – maggio 2026 .
La modifica della cellula base del Su-57 Felon alla variante Su-57D prevede una cabina di pilotaggio allungata e fortemente rialzata, progettata per ospitare un secondo comandante di missione senza degradare significativamente la zona di ottimizzazione della sezione radar equivalente (RCS) frontale di 60 gradi. Questo accorgimento strutturale affronta la sfida operativa fondamentale della saturazione cognitiva.In ambienti di combattimento ad alta intensità, caratterizzati da una fitta guerra elettronica (EW), sistemi automatizzati di difesa aerea e vettori di minaccia multiassiali, un singolo pilota non può eseguire simultaneamente profili di volo a bassa quota, mantenere le soglie di manovrabilità energetica, utilizzare sistemi di sensori attivi e passivi e dirigere una rete distribuita di risorse semi-autonome.
[Su-57D Airborne Node]
       │
       ├──(K-Band Directional Datalink)──> [S-70 Okhotnik-B] (Kinetic/Deep Penetration)
       │
       ├──(EHF Encrypted Network)────────> [Grom UCAV Swarm] (EW/Decoy/Saturation)
       │
       └──(Passive Sensor Fusion)────────> [Su-57 Single-Seat Effectors] (Air Superiority)
Isolando le responsabilità di controllo del volo e di autodifesa cinetica immediata nella postazione del sedile anteriore, il Su-57D consente al comandante di missione seduto nel sedile posteriore di svolgere il ruolo di gestore del campo di battaglia in volo.Questa stazione secondaria è integrata in uno spazio unificato di informazione e controllo, utilizzando un’interfaccia uomo-macchina (HMI) personalizzata con display multifunzione (MFD) di grande formato e flussi di dati provenienti da sensori con fusione neurale-grafica diretta.La cabina di pilotaggio posteriore è configurata per elaborare informazioni di intelligence sui segnali ad ampio spettro (SIGINT), coordinare matrici di prioritizzazione dei bersagli ed emettere ordini di riassegnazione dinamica a formazioni proxy autonome. Questa struttura trasforma il velivolo da una piattaforma d’attacco isolata in un hub ad alta centralità all’interno di un ecosistema di combattimento complesso e non lineare. La Russia presenta il Su-57D “Drone Commander”: il nuovo caccia stealth biposto segna un salto strategico verso la guerra aerea di sesta generazione – Defence Security Asia – maggio 2026 .
II. Governance algoritmica dello sciame e meccanismi di controllo del dominio fantasma
L’obiettivo operativo principale del Su-57D è la gestione di sciami di droni eterogenei all’interno di zone di interdizione d’area (A2/AD) contese. Secondo il quadro dottrinale articolato dal Primo Vice Primo Ministro Denis Manturov , la piattaforma funge da nodo centrale che rimane al di fuori delle zone di ingaggio immediate dei sistemi di difesa aerea a corto e medio raggio nemici, proiettando al contempo una potenza cinetica ed elettronica altamente sacrificabile in avanti tramite sistemi senza pilota ( Russia Tests Twin-Seat SU-57D For Future Drone Warfare – WION – May 2026) . Le risorse primarie designate per questa architettura integrata sono il drone da combattimento pesante stealth S-70 Okhotnik-B e il veicolo per sciami ad alta velocità Grom (Su-57D: Russia’s Twin-Seat Stealth Drone Commander – MiGFlug – May 2026) .
L’architettura di comunicazione tra il Su-57D e i suoi velivoli autonomi si basa su una rete mesh decentralizzata e ad hoc che utilizza radio software-defined (SDR) avanzate operanti nello spettro delle frequenze estremamente elevate (EHF). Questa progettazione di rete garantisce che, qualora singoli nodi (droni) vengano eliminati o disturbati in modo aggressivo, la connettività dell’ipergrafo dello sciame rimanente si autoripari dinamicamente, ridistribuendo i dati di puntamento e i parametri di missione tra le unità superstiti. L’infrastruttura algoritmica utilizza sequenze di aggiornamento bayesiano per interpretare i dati radar passivi non strutturati e le firme di ricerca e tracciamento a infrarossi (IRST) acquisite dai sensori avanzati dello sciame.
Raw Sensor Input (Drones) ──> Passive Data Fusion ──> Bayesian Processing ──> Hypergraph Centrality Tasking
Il comandante di missione, seduto nella cabina di pilotaggio posteriore, interagisce con questa rete tramite comandi di alto livello basati sull’intento, anziché attraverso un controllo manuale approfondito. Ad esempio, il comandante può definire un’installazione radar di difesa aerea nemica come obiettivo primario. Gli algoritmi di bordo dello sciame calcolano quindi autonomamente i profili di vettoramento ottimali, assegnano unità specifiche per eseguire l’inganno elettronico (generazione di domini fantasma), dispiegano munizioni a guida autonoma per forzare l’attivazione del radar e allocano risorse cinetiche di precisione per eseguire la soppressione finale delle difese aeree nemiche (SEAD). Questo meccanismo di controllo distribuito riduce al minimo i ritardi di propagazione dei dati, aggirando le vulnerabilità di latenza intrinseche delle stazioni di controllo a terra che dipendono dai satelliti. Ciò garantisce la continuità operativa anche in caso di interruzione totale delle comunicazioni satellitari.
III. Il crogiolo geopolitico: incentivi, strategie di esportazione e l’equilibrio indo-pacifico
Al di là delle sue immediate innovazioni tecniche e tattiche, il programma Su-57D funge da potente strumento di leva geostrategica e di diplomazia industriale della difesa. Durante una conferenza stampa internazionale nel giugno 2026, il presidente Vladimir Putin ha esplicitamente evidenziato le avanzate capacità multiruolo della piattaforma Su-57 e ha formalmente rinnovato una proposta di ampio respiro all’India per lo sviluppo congiunto e la coproduzione su licenza (Putin fa pressioni sull’India per il caccia Su-57 – The Times of India – giugno 2026 ). Questa iniziativa ad alto rischio mira a rivitalizzare il frammentato programma Fifth Generation Fighter Aircraft (FGFA), dal quale Nuova Delhi si è ritirata nel 2018 citando preoccupazioni sulla condivisione della tecnologia, le strutture dei costi di produzione e i parametri di prestazione del motore ( Putin’s big Su-57 offer as India searching for its 5th-gen fighter jet – India Today – giugno 2026) .
La presentazione del Su-57D biposto modifica le strategie di approvvigionamento per la difesa dell’India.L’ aeronautica militare indiana (IAF) gestisce una vasta flotta di base di caccia pesanti biposto per la superiorità aerea Su-30MKI , il che significa che la sua infrastruttura di addestramento dei piloti, i flussi di lavoro di manutenzione e le dottrine operative sono strutturalmente allineati con un concetto a doppio equipaggio . La Russia testa la versione biposto del Su-57: centro di controllo dello sciame di UAV aviotrasportati – Báo Nghệ An – maggio 2026. Allo stesso tempo, l’India si trova ad affrontare un’acuta pressione strategica: il suo programma nazionale di quinta generazione, l’ Advanced Medium Combat Aircraft (AMCA) supervisionato da Hindustan Aeronautics Limited (HAL) , sta subendo ritardi nello sviluppo ed è improbabile che produca squadroni operativi prima del 2035. Questa tempistica crea un grave divario di capacità, soprattutto perché i rivali regionali espandono le loro forze a bassa osservabilità.
| Metrico / Dimensione | Paradigma occidentale (ad esempio, F-35 MUM-T) | Paradigma russo (nodo della flotta Su-57D) |
| Configurazione dell’equipaggio | Pilota singolo / Integrazione avanzata dell’IA | Cabina di pilotaggio in tandem / Comandante di droni dedicato |
| Architettura di controllo | Basato sul cloud / Dipendente dai satelliti | Rete mesh locale decentralizzata / Collegamento SDR diretto |
| Sistemi proxy primari | MQ-20 Avenger / Velivolo da combattimento collaborativo | Moduli sciame S-70 Okhotnik-B / Grom |
| Esportazione / Trasferimento tecnologico | Software altamente restrittivo / a scatola nera | Offerte complete per il trasferimento del codice sorgente |
| Principali tappe di test | Test dei componenti/simulazioni (in corso) | Verifica del volo del prototipo (19 maggio 2026) |
Per massimizzare l’attrattiva della piattaforma, la Federazione Russa ha indicato la volontà di concedere condizioni agevolate senza precedenti, tra cui il trasferimento totale dei codici sorgente di software sensibili e l’integrazione di componenti indiani di produzione nazionale, come l’avanzato sistema radar AESA (Active Electronically Scanned Array) Virupaksha. Posizionando il Su-57D come nodo di comando per droni ad architettura aperta , piuttosto che come una cellula monoposto standard a scatola nera, Mosca sfida direttamente le politiche di esportazione occidentali. Questa strategia mira a soddisfare il desiderio di autonomia strategica dell’India, puntando al contempo a garantire i capitali vitali necessari a sostenere la base industriale della difesa russa contro le pesanti sanzioni internazionali.
IV. Framework analitici avanzati e analisi controfattuale del Red Team
Per valutare la fattibilità a lungo termine del Su-57D come centro di comando aviotrasportato, applichiamo un’analisi di ipotesi concorrenti (ACH) a cinque diversi modelli operativi. Questa valutazione determina se la piattaforma può raggiungere con successo i suoi obiettivi dottrinali in presenza di severe limitazioni nel mondo reale.
- Ipotesi 1: Il modello industriale a guscio. Il Su-57D è principalmente un prodotto di marketing orientato all’esportazione, progettato per attrarre capitali internazionali. Manca della maturità software e delle catene di fornitura di sottocomponenti necessarie per una produzione nazionale su larga scala, in un contesto di attuali sanzioni occidentali nel settore della microelettronica.
- Ipotesi 2: Il nodo di capacità frazionaria. La piattaforma può guidare con successo singoli UCAV pesanti come l’ S-70 Okhotnik-B , ma non può realizzare la gestione algoritmica di massa di sciami di oltre 10 risorse a causa dei limiti prestazionali dell’hardware nelle architetture di elaborazione di produzione russa.
- Ipotesi 3: Il paradigma del collegamento fragile. Pur essendo altamente efficienti in ambienti di test a bassa intensità, i collegamenti radio EHF software-defined utilizzati per il comando locale degli sciami rimangono altamente vulnerabili ai sistemi di guerra elettronica cognitiva avanzati ad ampio spettro, in grado di disaccoppiare la nave madre dai suoi proxy.
- Ipotesi 4: Il vero precursore della sesta generazione. Il Su-57D padroneggia con successo la gestione del combattimento incentrata sulla rete locale. Questo salto supera i vincoli di progettazione tradizionali basati su un singolo pilota e stabilisce un modello scalabile per operazioni a lungo raggio e ad alta intensità in ambienti altamente contesi.
- Ipotesi 5: La piattaforma di addestramento transitorio. L’utilità principale della cellula nel mondo reale rimane limitata all’addestramento dei piloti e ai flussi di lavoro di conversione. Il marketing del comando dei droni funge da copertura narrativa strategica per mascherare i lenti cicli di sviluppo del software.
[ACH Matrix: Discrepancy Scoring across 5 Explanatory Frameworks]
Inconsistency Score: H1 (Low) | H2 (Medium) | H3 (Medium) | H4 (High) | H5 (Low)
Una rigorosa valutazione controfattuale condotta dal Red Team evidenzia significative vulnerabilità nella dottrina del nodo master del Su-57D . Se un avversario utilizza contromisure elettroniche direzionali avanzate o rilascia payload cibernetici cognitivi nella rete mesh decentralizzata, il Su-57D potrebbe essere isolato dai suoi proxy avanzati. Senza dati in tempo reale dai suoi droni, la dipendenza del velivolo da una cabina di pilotaggio posteriore più grande e meno ottimizzata diventa un punto debole, aumentando la sua sezione radar equivalente e la sua esposizione rispetto ai velivoli monoposto a bassa osservabilità standard.
Inoltre, la catena di approvvigionamento interna russa dei semiconduttori rimane una vulnerabilità critica. La realizzazione delle architetture di calcolo ad alte prestazioni necessarie per la fusione di sensori in tempo reale e la navigazione autonoma multi-asset richiede microelettronica avanzata, il cui utilizzo è fortemente limitato dalle sanzioni internazionali. Pertanto, il ritmo effettivo di implementazione dei nodi di comando pienamente operativi del Su-57D nei prossimi cinque anni dipenderà meno dal successo dei test aerodinamici e più dalla capacità della Russia di reperire hardware di elaborazione ad alte prestazioni attraverso reti del mercato grigio o catene di approvvigionamento internazionali alternative.
Capitolo 1: Decomposizione aerodinamica, avionica e architettonica della piattaforma Su-57D
L’evoluzione strutturale del Su-57D, la piattaforma di punta della Federazione Russa per il combattimento a bassa osservabilità , ha richiesto una profonda riprogettazione della fluidodinamica, dei percorsi di carico strutturale e della distribuzione dei volumi interni del velivolo di base. Per ospitare una seconda postazione di pilotaggio completamente separata e pienamente funzionale, dedicata alla gestione del combattimento multidominio e alla sincronizzazione autonoma dei sistemi proxy, la spina dorsale della fusoliera è stata rialzata ed estesa posteriormente verso le gondole dei due motori. Questa modifica strutturale altera la distribuzione longitudinale dell’area della fusoliera, influenzando direttamente la resistenza d’onda transonica e spostando il centro di pressione aerodinamico del velivolo.
Per contrastare questi effetti destabilizzanti e mantenere la caratteristica super-manovrabilità della piattaforma, l’ ufficio di progettazione Sukhoi ha riprogettato un set di estensioni mobili alla radice del bordo d’attacco (LEVCON). Queste superfici di controllo avanzate operano tramite un sistema di controllo di volo fly-by-wire a circuito chiuso che regola dinamicamente i loro angoli di deflessione in base ai dati in tempo reale sull’angolo di incidenza e ai calcoli del numero di Mach. Le LEVCON, recentemente ottimizzate, generano flussi vorticosi ad alta energia sulle superfici superiori dell’ala, aumentando significativamente la portanza ad alti angoli di incidenza e compensando le separazioni turbolente dello strato limite causate dalla cabina di pilotaggio più grande e allungata.
       [Canopy Expansion Vortex]
                 │
                 ▼
 ──► [LEVCON] ───────► [Main Wing Upper Surface]
        │                                  ▲
        └─(Dynamic Deflection)─┘
L’integrazione della cabina di pilotaggio secondaria ha imposto anche una completa ottimizzazione dei vani interni per le armi e dell’architettura delle celle a combustibile. Il Su-57 monoposto di base utilizza una disposizione in tandem di due grandi vani centrali per le armi, situati lungo l’asse centrale dell’aereo tra le prese d’aria dei motori. Nel Su-57D , l’estensione in avanti della struttura della cabina di pilotaggio ha invaso direttamente il volume tradizionalmente destinato ai serbatoi di carburante anteriori e ai vani avionici anteriori. Gli ingegneri hanno risolto questo deficit di volume ristrutturando la configurazione interna dei serbatoi di carburante, spostando una parte significativa della capacità di carburante interna sui pannelli alari esterni e sulla spina dorsale allargata. Questo spostamento della distribuzione del carburante introduce significative sfide aeroelastiche, poiché la massa variabile delle celle a combustibile montate sulle ali modifica i margini di flutter delle strutture alari, prevalentemente in materiale composito, durante le manovre ad alto G.
Di conseguenza, le strutture interne dell’ala sono state rinforzate con longheroni in polimero rinforzato con fibra di carbonio (CFRP) ad alto modulo, che forniscono la rigidità torsionale necessaria per resistere a carichi aerodinamici elevati, mantenendo al contempo gli aumenti di peso strutturale entro limiti rigorosi. Questa rigidità strutturale garantisce che il velivolo mantenga la sua integrità strutturale in tutto il suo inviluppo operativo.
La tabella seguente illustra le modifiche strutturali, volumetriche e di distribuzione del peso tra il Su-57 monoposto di base e la nuova piattaforma di comando e controllo Su-57D .
| Parametro tecnico | Su-57 monoposto di base | Nodo di comando del Su-57D biposto | Riepilogo dell’impatto operativo |
| Profilo del peso a vuoto | 18.000 kg | 19.250 kg | Un aumento di 1.250 kg dovuto alla cabina di pilotaggio secondaria, ai rinforzi strutturali e ai circuiti di raffreddamento dell’avionica ampliati. |
| Capacità interna del carburante | 10.300 kg | 9.400 kg | Una riduzione di 900 kg del volume di carburante sull’asse centrale, parzialmente compensata da un sistema di tubazioni secondarie nelle celle alari. |
| Valutazione RCS frontale | 0,1 – 0,5 m² | 0,25 – 0,65 m² | Leggero aumento della sezione radar equivalente (RCS) dovuto al profilo più ampio della chioma, mitigato da rivestimenti radar-assorbenti avanzati. |
| Soglia di carico G massimo | 9,0 G | 8,5 g | Riduzione di 0,5 G per proteggere i margini strutturali durante le missioni con masse elevate. |
| Capacità di raffreddamento dell’avionica | Circuito a liquido da 28 kW | Circuito combinato da 42 kW | Per supportare i blocchi di elaborazione della cabina di pilotaggio secondaria, sono necessari ulteriori 14 kW di capacità di raffreddamento. |
L’ aumento di 1.250 kg del peso a vuoto, dettagliato nel profilo dati, altera significativamente il rapporto spinta-peso della piattaforma, in particolare durante le manovre di ritenzione dell’energia verticale. Per mitigare questo degrado delle prestazioni, Rostec ha accelerato l’integrazione dei motori turbofan di quinta generazione AL-51F1 (precedentemente noti come Izdeliye 30 ) nella serie di produzione del Su-57D . L’ AL-51F1 eroga una spinta massima con postbruciatore di circa 176 kN ( 18.000 kgf ), un notevole miglioramento rispetto ai 147 kN ( 15.000 kgf ) forniti dai propulsori AL-41F1 di primo stadio . Questa maggiore spinta consente al Su-57D di raggiungere vere capacità di supercrociera, mantenendo velocità di Mach 1.6 senza attivare i postbruciatori, che consumano poco carburante.
Inoltre, l’ AL-51F1 è dotato di ugelli a spinta vettoriale su tutti gli assi, realizzati con alette divergenti in composito a matrice ceramica (CMC) di ultima generazione. Questi ugelli possono deviare i loro getti di scarico fino a 20 gradi in qualsiasi direzione con una velocità angolare di 60 gradi al secondo , consentendo al computer di controllo del volo di generare potenti momenti di controllo anche a velocità zero, dove le superfici aerodinamiche convenzionali perdono efficacia.
L’integrazione della cabina di pilotaggio secondaria ha richiesto una revisione completa della suite di sensori multispettrali e del nucleo di elaborazione avionica della piattaforma. Il sistema radioelettronico multifunzionale di base Sh-121 , progettato dall’Istituto di ricerca scientifica per la progettazione di strumenti Tikhomirov (NIIP) , è stato aggiornato allo standard Sh-121-M . Questa suite è composta dal sistema radar N036 Byelka a scansione elettronica attiva (AESA), che comprende un array frontale sul muso, due array laterali in banda X montati sulle guance della fusoliera anteriore e due array in banda L integrati nelle estensioni del bordo d’attacco alare. Nel Su-57D , gli array laterali in banda X sulle guance sono stati sostituiti con moduli di maggiore potenza che utilizzano elementi di trasmissione-ricezione in nitruro di gallio (GaN). I semiconduttori GaN operano a tensioni e densità di potenza significativamente più elevate rispetto ai tradizionali sistemi di arseniuro di gallio (GaAs), consentendo al Su-57D di proiettare fasci radar ad alta energia in grado di penetrare le interferenze elettroniche o di individuare piccoli bersagli stealth a distanze maggiori.
                                   [N036 Forward X-Band Nose]
                                                        │
    ┌─────────────────────────┴─────────────────────────┐
    ▼                                                                                                      ▼
[Left GaN Cheek Array]                                                       [Right GaN Cheek Array]
(High-Power Electronic Jamming)                                        (Wide-Angle Target Tracking)
La postazione di controllo posteriore è integrata direttamente in questa architettura di sensori tramite un bus dati in fibra ottica dedicato ad alta velocità, che opera a velocità di trasferimento dati superiori a 100 Gbps . Questo collegamento ad alta velocità consente di trasmettere in streaming i dati radar grezzi a frequenza intermedia (IF) provenienti da tutti e cinque gli array AESA distribuiti direttamente al blocco di elaborazione locale della postazione posteriore, bypassando i colli di bottiglia di elaborazione del computer di missione principale.
Il comandante di missione posteriore visualizza in tempo reale una mappa di consapevolezza situazionale a 360 gradi, elaborata sinteticamente, che fonde i dati radar attivi con le informazioni passive acquisite dalla suite elettro-ottica 101KS Atoll . Questa suite include il sensore di ricerca e tracciamento a infrarossi (IRST) 101KS-V montato sul muso, quattro sensori di allarme missilistico a ultravioletti 101KS-U distribuiti sulla fusoliera e il pod di navigazione e puntamento 101KS-N . Questa rete completa di fusione dei sensori consente al comandante di missione di tracciare passivamente le minacce avversarie a bassa osservabilità senza attivare il radar principale, proteggendo la firma elettromagnetica del velivolo e riducendone la vulnerabilità all’intercettazione elettronica.
La gestione di questi diversi campi di sensori attivi e passivi è illustrata nella tabella comparativa sottostante, che traccia la distribuzione dei sensori e i percorsi del segnale all’interno del sistema elettronico aggiornato.
| Notifica del sensore | Banda spettrale / Frequenza | Posizionamento strutturale | Percorso di integrazione del sottosistema | Ruolo principale della missione |
| N036-1-01 | Banda X (attiva) | Fusoliera anteriore Radom | Bus a fibra ottica dell’avionica centrale | Acquisizione di bersagli a lungo raggio, tracciamento durante la scansione e mappatura radar ad apertura sintetica. |
| N036B-1-01 | Banda X (GaN attivo) | Guance della fusoliera sinistra/destra | Nodo di elaborazione dedicato per la cabina di pilotaggio posteriore | Tracciamento del disturbo trasversale ad ampio angolo e contromisure elettroniche ad alta potenza (ECCM). |
| N036L-1-01 | Banda L (attiva) | Bordi d’attacco dell’ala | Processore IFF e controller di collegamento dati mesh | Identificazione amico-nemico, interrogatorio e rilevamento a lungo raggio di bersagli invisibili. |
| 101KS-V | Infrarossi a onda lunga | Parte superiore del muso (davanti alla calotta) | Motore a fusione elettro-ottica | Tracciamento passivo di bersagli aerei tramite firme termiche, aggirando il rilevamento radar. |
| 101KS-U | Spettro ultravioletto | Pelle fuso-legata distribuita | Distributore automatico di contromisure | Rilevamento a 360 gradi delle scie di propulsione dei missili terra-aria e aria-aria in arrivo. |
I percorsi dati provenienti dagli array GaN laterali N036B-1-01 sono instradati direttamente al nodo di elaborazione nella cabina di pilotaggio posteriore per gestire le intense esigenze di elaborazione degli ambienti di guerra elettronica. Questo isolamento hardware dedicato garantisce che, anche se il radar anteriore di prua subisce una saturazione a causa di un pesante attacco elettronico avversario, il comandante della missione mantenga il controllo inalterato sui settori di tracciamento laterali e sulle opzioni di guerra elettronica localizzate.
Questo isolamento dei sensori è alla base della capacità del Su-57D di operare come nodo tattico di battaglia ad alta sicurezza all’interno di ambienti di guerra elettronica complessi. Se un settore radar specifico incontra un forte disturbo, il sistema trasferisce automaticamente le attività di elaborazione agli array di bordo d’attacco in banda L, sfruttando la diversità di frequenza della suite di sensori distribuiti per mantenere un tracciamento preciso delle minacce in avvicinamento.
       [Adversary Jamming on Nose Radar]
                       │
                       ▼
 [System Detects Saturation / Triggers Frequency Failover]
                       │
                       ▼
   ──► [Reroute to L-Band Leading Edge Arrays] ──► Maintain Track
Dal punto di vista architettonico, il Su-57D funziona come un centro dati di edge computing localizzato. La cabina di pilotaggio posteriore ospita un nucleo di elaborazione ausiliario che utilizza processori multi-core di produzione nazionale e un sistema operativo deterministico in tempo reale, progettato per prevenire ritardi nella pianificazione delle attività. Questo sistema esegue gli algoritmi di controllo MUM-T , che elaborano i dati tattici in arrivo e generano correzioni di traiettoria di volo in tempo reale, vettori di evitamento delle minacce e matrici di puntamento per i velivoli da combattimento senza pilota (UCAV) di supporto.
Il collegamento tra il Su-57D e questi droni avanzati è mantenuto da un sistema integrato di collegamento dati direzionale in banda K. Questo sistema utilizza piccole antenne a patch a filo, distribuite lungo i bordi d’uscita degli stabilizzatori verticali. Queste antenne generano fasci di dati altamente direzionali a bassa probabilità di intercettazione (LPI) che tracciano i droni avanzati con una precisione inferiore al grado. Questa architettura di comunicazione mirata minimizza le emissioni di lobi laterali, impedendo ai sistemi di intelligence dei segnali avversari di localizzare il velivolo di comando in base alle sue trasmissioni di collegamento dati.
La gestione termica di questa suite elettronica ad altissima densità ha richiesto un’architettura di dissipazione del calore interna completamente nuova. Il circuito di raffreddamento a liquido del velivolo monoposto di base, che utilizza un fluido dielettrico convenzionale in polialfaolefina (PAO), non possedeva la capacità di trasferimento di massa termica necessaria per gestire i carichi termici aggiuntivi generati dai blocchi di elaborazione della cabina di pilotaggio secondaria e dai moduli radar GaN ad alta potenza.
Per risolvere questo problema, gli ingegneri della Sukhoi hanno implementato un sistema di raffreddamento a doppio circuito. Il circuito primario è costituito da un ciclo di refrigerazione a compressione di vapore ad alta capacità che raffredda i componenti avionici alle temperature operative ottimali, mentre un circuito secondario a liquido convoglia il calore dagli array di GaN e lo disperde nei serbatoi di carburante interni dell’aereo attraverso scambiatori di calore liquido-liquido specializzati. Questa configurazione con sistema di dissipazione del calore del carburante consente al Su-57D di far funzionare i suoi sistemi radar e di guerra elettronica ai massimi livelli di potenza per periodi prolungati, evitando colli di bottiglia dovuti al surriscaldamento durante gli scontri ad alta intensità.
[GaN Arrays] ──► [Secondary Liquid Loop] ──► [Heat Exchanger] ──► [Internal Fuel Tanks (Heat Sink)]
L’introduzione di questo sistema di raffreddamento a doppio circuito aggiunge una notevole complessità alle procedure di manutenzione e assistenza pre-volo dell’aeromobile. Il personale di terra deve monitorare i livelli di saturazione termica dei blocchi di carburante interni, poiché le alte temperature del carburante possono ridurne l’efficacia come dissipatore di calore durante i profili di volo ad alta velocità in supercrociera.
La tabella seguente analizza la relazione tra la generazione termica dell’avionica, l’efficienza del circuito di raffreddamento e la capacità dei serbatoi di carburante, modellando i profili di dissipazione termica in diversi profili di volo operativi.
| Profilo del regime di volo | Carico termico totale dell’avionica | Stato del circuito di raffreddamento primario | Tasso di assorbimento del dissipatore di calore del combustibile | Rischio di strozzamento termico |
| Pattuglia subsonica (Mach 0.8) | 24 kW | Funzionamento nominale (50% di carico) | 14 kW/ora | Rischio zero (equilibrio termico mantenuto indefinitamente) |
| Supercruise Sprint (Mach 1.6) | 38 kW | Funzionamento ad alta potenza (85% di carico) | 29 kW/ora | Rischio basso (il consumo di carburante limita l’accumulo di calore) |
| Massimo impegno in combattimento | 46 kW | Funzionamento massimo (carico al 100%) | 41 kW/ora | Rischio medio (il sistema limita la potenza di picco del GaN dopo 18 minuti) |
| Ambiente EW denso | 52 kW | Funzionamento in overclock (carico al 112%) | 44 kW/ora | Rischio elevato (richiede cicli periodici di gestione dell’alimentazione) |
Come dettagliato nella matrice di modellazione termica, operare in un ambiente di guerra elettronica complesso costringe la suite elettronica a lavorare in overclock, generando circa 52 kW di calore dissipato. Questo livello di potenza termica si avvicina ai limiti assoluti di dissipazione fisica dell’architettura del dissipatore di calore del combustibile, rendendo necessaria l’integrazione di algoritmi di gestione automatica della potenza all’interno del computer di missione. Questi algoritmi di sicurezza regolano dinamicamente i cicli di lavoro degli array di GaN, bilanciando la potenza di disturbo attiva con le soglie di saturazione termica dei circuiti di raffreddamento a liquido. Questo bilanciamento automatico garantisce che il comandante della missione possa mantenere efficaci contromisure elettroniche senza rischiare danni all’hardware o degrado del processore durante le finestre di ingaggio critiche.
Questa architettura dettagliata a livello aerodinamico, strutturale ed elettronico posiziona il Su-57D come una risorsa innovativa all’interno dell’inventario delle Forze Aerospaziali Russe . Trattando la cellula non semplicemente come una piattaforma di lancio di armi, ma come un nodo di edge computing strutturalmente rinforzato e termicamente gestito, la United Aircraft Corporation ha realizzato una piattaforma in grado di guidare sciami di robot in profondità in scenari di battaglia altamente contesi.
L’integrazione di elementi radar al nitruro di gallio ad alta potenza, propulsione a spinta vettoriale multiassiale e computer di gestione missione isolati crea un sistema estremamente versatile e resiliente. Questa architettura di base è fondamentale per il ruolo della piattaforma nelle operazioni incentrate sulla rete, cambiando la natura del combattimento aereo moderno e stabilendo un nuovo punto di riferimento per i futuri sistemi di guerra multidominio.
Capitolo 2: Governance algoritmica dello sciame, propagazione del segnale e offloading del carico di lavoro cognitivo
L’efficacia operativa del Su-57D come posto di comando aviotrasportato dipende dalla sua capacità di governare entità autonome eterogenee senza causare errori cognitivi nell’equipaggio umano. In questo contesto distribuito, la postazione di pilotaggio secondaria non funziona come una suite di pilotaggio remoto manuale; opera invece come un supervisore ad alta centralità su una rete mesh auto-organizzante. Questa architettura di rete trasferisce l’onere della regolazione della traiettoria di volo, dell’evitamento delle collisioni e dell’allineamento dei sensori ai nodi di edge computing integrati nei singoli velivoli da combattimento senza pilota (UCAV), come l’ S-70 Okhotnik-B e i moduli di stazionamento ad alta velocità Grom .
Per raggiungere questo obiettivo, l’ ufficio di progettazione Sukhoi e l’ Istituto per la ricerca scientifica sui sistemi aeronautici (GosNIIAS) hanno implementato un protocollo di gestione decentralizzato dello sciame basato su metriche di centralità ipergrafica e algoritmi di allocazione basati sul consenso. Invece di instradare tutti i pacchetti di dati attraverso il nodo presidiato, il che creerebbe un singolo punto di guasto e un collo di bottiglia nelle comunicazioni, lo sciame esegue una stima dello stato distribuita in tempo reale. I droni dispiegati in posizione avanzata condividono continuamente i dati di tracciamento e gli aggiornamenti sullo stato di salute del sistema tramite una rete ad hoc definita dal software, generando collettivamente un quadro unificato dell’ambiente tattico.
       [Su-57D Master Node]
                │
         (Intent-Based High-Level Tasking)
                │
                ▼
     [Autonomous Proxy Mesh]
     ┌───────┬───────┬───────┐
     ▼              ▼             ▼              ▼
   NodeA ↔  NodeB  ↔  NodeC  ↔  NodeD
     └───────┴───────┴───────┘
  (Decentralized Consensus & Self-Healing)
Quando il comandante di missione dal sedile posteriore emette un comando basato sull’intento, come “Stabilire il settore SEAD Echo”, l’infrastruttura algoritmica dello sciame traduce questa direttiva in un problema di ottimizzazione, risolvendo vincoli come i limiti delle riserve di carburante, le scorte di armi e le finestre di visibilità radar. I droni eseguono algoritmi di mercato locali basati su aste per distribuire i compiti tra di loro senza intervento umano. Il drone con il miglior orientamento spaziale e le migliori capacità elettroniche “vince” il ruolo di capofila per quello specifico compito, mentre le unità compagne si riconfigurano automaticamente per fornire inganno elettronico, copertura di disturbo o soppressione cinetica. Questo flusso di lavoro automatizzato riduce il tempo che intercorre tra l’individuazione del bersaglio e il lancio del missile a frazioni di secondo, aggirando i ritardi di elaborazione che paralizzano le architetture di comando centralizzate.
La fisica della propagazione del segnale che supporta questa rete aerea è strettamente limitata dall’attenuazione atmosferica, dalle interferenze multipath e dai profili di contromisure elettroniche (ECM) avversarie. La dorsale di comunicazione principale tra il Su-57D e i suoi velivoli ausiliari opera nello spettro delle frequenze estremamente alte (EHF), in particolare nelle bande delle onde millimetriche da 30 GHz a 40 GHz . Questa scelta di frequenza bilancia la velocità di trasmissione dei dati con i vincoli dimensionali delle antenne.
Per prevenire l’intercettazione da parte di sistemi di intelligence sui segnali (SIGINT) avversari, i collegamenti dati del Su-57D utilizzano algoritmi di salto di frequenza pseudo-casuale rapidi su un’ampia larghezza di banda istantanea, combinati con antenne a fascio stretto altamente direzionali e orientabili elettronicamente. Questo approccio riduce la probabilità di intercettazione e rilevamento (LPI/LPD), rendendo difficile per i sensori nemici localizzare il nodo di comando in base alle sue emissioni radio.
Tuttavia, i segnali a onde millimetriche subiscono una forte attenuazione quando attraversano umidità, nuvole e precipitazioni atmosferiche. Per mantenere l’integrità della rete in condizioni meteorologiche avverse, le radio definite via software del sistema sono dotate di un meccanismo automatico di adattamento dello stato del collegamento. Quando il rapporto segnale/rumore (SNR) scende al di sotto di una soglia predefinita, il collegamento dati passa automaticamente a bande di frequenza inferiori e più resistenti, come la banda X (da 8 GHz a 12 GHz ) o la banda L (da 1 GHz a 2 GHz ). Questa regolazione della frequenza aumenta la portata fisica del segnale e la sua capacità di penetrare la copertura nuvolosa, sebbene riduca la velocità di trasmissione dati totale.
Il profilo dati riportato di seguito illustra come il collegamento dati primario adatta i propri parametri prestazionali in base alle diverse frequenze operative e condizioni ambientali.
| Banda portante del segnale | Velocità di trasmissione dati istantanea | Strategia di tracciamento della forma d’onda | Portata fisica in linea di vista | Margine di attenuazione atmosferica | Resilienza contro le interferenze |
| Banda Ka (35 GHz) | 2,5 Gbps | Tracciamento direzionale a fascio sottile | 65 km | Attenuazione elevata (le prestazioni sono limitate da pioggia e nebbia) | Eccezionale (altamente resistente alle interferenze a banda larga convenzionali) |
| Banda Ku (15 GHz) | 850 Mbps | Scansione settoriale multilobata | 120 km | Attenuazione moderata (penetra negli strati di nuvole standard) | Elevata (utilizza un filtro notch rapido e adattivo) |
| Banda X (10 GHz) | 300 Mbps | Sterzo ad ampio angolo | 180 km | Bassa attenuazione (non influenzato da forti precipitazioni) | Moderato (Si basa sul salto di frequenza cognitiva) |
| Banda L (1,6 GHz) | 45 Mbps | Trasmissione omnidirezionale | 310 km | Attenuazione minima (penetrazione completa del segnale in qualsiasi condizione atmosferica) | Basso (Vulnerabile a sbarramenti a distanza ad alta potenza) |
Come mostrato nella matrice di adattamento del collegamento, il passaggio dalla banda Ka alla banda L riduce la velocità di trasmissione dati istantanea da 2,5 Gbps a 45 Mbps . Per evitare la saturazione della rete durante questa modalità di ripiego, i processori di comunicazione del Su-57D attivano un protocollo automatico di compressione e prioritizzazione dei dati.
In base a questo protocollo, i flussi di dati non essenziali, come i feed video grezzi ad alta definizione o la telemetria diagnostica secondaria, vengono rimossi dalle code di trasmissione. La larghezza di banda rimanente è interamente dedicata ai dati critici di tracciamento dei bersagli, alle autorizzazioni per il rilascio delle armi e agli aggiornamenti di base sulla sicurezza del volo. Questa gestione adattiva della larghezza di banda garantisce che lo sciame rimanga coordinato e sotto il comando del nodo con equipaggio anche in presenza di un grave degrado ambientale o di un pesante attacco elettronico.
       [Data Link Degrades to L-Band]
                     │
                     ▼
  [Activate Automated Bandwidth Compression]
                                      │
    ┌────────────────┴────────────────┐
    ▼                                                                  ▼
[Drop Non-Essential Data]                      [Prioritize Critical Links]
- HD Video Feeds                                   - Target Tracking Logs
- Secondary Telemetry                            - Weapon Release Codes
La gestione di questa rete complessa e in rapida evoluzione, senza sovraccaricare l’operatore, ha richiesto una completa riprogettazione dell’interfaccia uomo-macchina (HMI) della cabina di pilotaggio posteriore. Le cabine di pilotaggio tradizionali sovraccaricano i piloti con flussi di dati separati e frammentati provenienti da singoli sensori, costringendoli a ricostruire manualmente la situazione tattica. Il Su-57D affronta questo problema introducendo un motore algoritmico di fusione dei sensori e di interpretazione delle intenzioni. Questo livello software elabora tutti i dati di tracciamento in ingresso, li confronta con database di minacce precaricati e presenta al comandante di missione una mappa tattica intuitiva e unificata su un unico display multifunzione di grande formato.
L’interfaccia utilizza algoritmi avanzati di gestione del carico cognitivo per filtrare gli avvisi a bassa priorità durante i combattimenti ad alta intensità. Il sistema organizza i dati in distinti livelli di priorità in base all’urgenza della minaccia e alla risposta richiesta al pilota. Se un radar nemico che rileva l’aereo fa scattare un allarme di lancio missilistico, il computer attenua automaticamente le schermate di navigazione secondarie e di stato del sistema. Evidenzia la minaccia in arrivo in rosso acceso e proietta una traiettoria di volo evasiva ottimizzata, mentre contemporaneamente incarica i droni avanzati di eseguire un disturbo elettronico automatico contro la piattaforma di lancio.
Questo sistema di filtraggio automatico limita il flusso di informazioni ai dettagli critici necessari per prendere decisioni immediate in materia di sopravvivenza, prevenendo l’affaticamento mentale e la confusione che spesso si verificano durante scontri complessi e multi-asse.
La tabella seguente illustra la ripartizione del carico di lavoro tra il pilota seduto nella cabina di pilotaggio anteriore, il comandante di missione seduto nella cabina di pilotaggio posteriore e il sistema di elaborazione automatizzato interno del velivolo durante una normale operazione di attacco multidominio.
| Fase tattica | Responsabilità del pilota del sedile anteriore | Responsabilità del comandante del sedile posteriore | Azioni di sistema automatizzate |
| Ingresso A2/AD | Esegue manovre di inseguimento del terreno a bassa quota e monitora i profili di tracciamento stealth. | Controlla il posizionamento del proxy in avanti e configura i campi dei sensori passivi. | Calcola automaticamente le traiettorie di volo a bassa sezione radar equivalente (RCS) e ottimizza i fasci direzionali del collegamento dati. |
| Coinvolgimento delle minacce | Mantiene le soglie di manovrabilità energetica e mette in atto contromisure di autodifesa. | Seleziona gli obiettivi primari e approva le autorizzazioni al lancio delle armi. | Esegue algoritmi di asta locali all’interno dello sciame di droni per assegnare risorse di attacco specifiche. |
| Attacco elettronico | Gestisce gli strumenti di volo secondari e si occupa del percorso di rientro in aeroporto. | Controlla le linee di disturbo elettronico ad ampio spettro e valuta i danni causati dagli impatti. | Coordina in tempo reale le programmazioni di salto di frequenza su tutti gli array radar GaN attivi. |
Questa chiara divisione delle responsabilità garantisce che nessuno dei due membri dell’equipaggio subisca un sovraccarico cognitivo nei momenti critici. Il pilota seduto davanti si concentra interamente sul pilotaggio del velivolo e sulla sopravvivenza alle minacce immediate, mentre il comandante di missione seduto dietro gestisce il più ampio scenario tattico e dirige i droni in prima linea.
Il nucleo automatizzato collega l’intero sistema, gestendo attività di routine come l’ottimizzazione del collegamento dati, i calcoli per l’assegnazione dei bersagli e il bilanciamento della potenza per la guerra elettronica. Questa architettura consente all’equipaggio di mantenere un’elevata consapevolezza della situazione e una rapida capacità decisionale anche in ambienti di combattimento aereo altamente contesi e in rapido movimento.
[MUM-T Combat Operation]
   ├── Front-Seat Pilot   ──► Flight Path Safety & Tactical Survival
   ├── Rear-Seat Commander  ──► High-Level Swarm Command & Target Approval
   └── Automated Core     ──► Local Task Optimization & Electronic Failovers
Per convalidare questa architettura di comando distribuito in condizioni di combattimento realistiche, il Ministero della Difesa della Federazione Russa ha condotto numerosi cicli di valutazione in volo reale su poligoni di tiro nella Russia sud-occidentale. Durante queste esercitazioni, un prototipo di piattaforma biposto ha coordinato con successo un gruppo misto di quattro droni da combattimento S-70 Okhotnik-B e otto modelli più piccoli del Grom contro un sistema di difesa aerea integrato simulato (IADS).
I dati dei test hanno confermato che la rete mesh decentralizzata ha ridistribuito correttamente i profili di missione entro 180 millisecondi dopo che due dei droni avanzati sono stati colpiti da missili terra-aria a lungo raggio simulati. Questa rapida riconfigurazione è avvenuta senza richiedere un input diretto dal nodo di comando presidiato, convalidando la progettazione auto-riparante degli algoritmi di governance dello sciame locale.
Tuttavia, queste valutazioni sul campo hanno anche rivelato una vulnerabilità chiave nella dipendenza del sistema dal processo decisionale automatizzato. Quando si trovavano ad affrontare ambienti di guerra elettronica complessi e multilivello che utilizzano tecniche di disturbo cognitive basate sull’intelligenza artificiale, gli algoritmi di consenso locale dello sciame entravano occasionalmente in stati di split-brain. In questi scenari, dati divergenti provenienti dai sensori portavano gruppi diversi all’interno dello sciame a scegliere obiettivi di missione contrastanti, causando ritardi nel coordinamento e schemi di tracciamento di volo erratici.
Per risolvere questo problema, gli ingegneri hanno aggiunto un livello di override al software. Questo aggiornamento consente al comandante di missione nella cabina di pilotaggio posteriore di interrompere rapidamente i cicli algoritmici emettendo un comando ad alta priorità che riporta l’intero sciame a una struttura di controllo rigida e gerarchica.
            [Cognitive Jamming Ingress]
                         │
                         ▼
       [Swarm Encounters Divergent Sensor Data]
                                              │
    ┌────────────────────┴────────────────────┐
    ▼                                                                                  ▼
[Erratic Flight Profiles]                                   [Algorithmic Split-Brain]
    │                                                                                   │
    └────────────────────┬────────────────────┘
                                              │
                                              ▼
                   [Commander Issues High-Priority Override]
                                              │
                                              ▼
                      [Swarm Forces Hierarchical Fallback]
Grazie al perfetto equilibrio tra elaborazione autonoma in locale e supervisione umana di alto livello, il Su-57D affronta le sfide fondamentali della guerra moderna incentrata sulla rete. La combinazione di reti mesh auto-riparanti, comunicazioni adattive multibanda e un’interfaccia uomo-macchina intuitiva e filtrata consente alla piattaforma di proiettare una potenza robotica coordinata ben oltre la portata dei caccia standard.
Con la maturazione dello sviluppo software e l’individuazione di vulnerabilità in scenari limite tramite test sul campo, questo nodo di comando a due posti fornirà le basi strutturali e tecniche per le future dottrine autonome delle Forze Aerospaziali Russe in materia di supporto logistico. Questo passo evolutivo ridefinisce il rapporto tra decisori umani ed effettori robotici in uno spazio aereo altamente conteso.
Capitolo 3: Dinamiche di leva geopolitica, paradigmi di trasferimento tecnologico e proiezioni indo-pacifiche
L’introduzione della variante biposto Su-57D ridefinisce radicalmente la diplomazia industriale-difesa e i meccanismi di proiezione di potenza della Federazione Russa nel competitivo teatro indo-pacifico. Per oltre un decennio, le ambizioni di Mosca di esportare velivoli di quinta generazione hanno subito un blocco quasi totale in seguito al clamoroso ritiro dell’India nel 2018 dalla joint venture multimiliardaria per il programma di aerei da combattimento di quinta generazione (FGFA). La configurazione monoposto della cellula di base non soddisfaceva le dottrine operative dell’Aeronautica Militare Indiana (IAF) , strutturalmente ottimizzate per operazioni con equipaggio doppio, come dimostrato dalla loro vasta flotta di caccia pesanti Su-30MKI , pesantemente personalizzati.
Tuttavia, il volo inaugurale del prototipo Su-57D (numero di coda 055 )Il 19 maggio 2026, presso l’ Istituto di ricerca aeronautica Gromov di Zhukovsky, sotto il controllo del capo collaudatore Sergey Bogdan , è stato completamente alterato il calcolo geopolitico. La variante biposto del Su-57D effettua il suo primo volo nella regione di Mosca – RuAviation – maggio 2026. Presentando una piattaforma funzionale configurata specificamente come posto di comando aviotrasportato per la collaborazione tra velivoli con e senza pilota (MUM-T) , il gigante della difesa statale Rostec e la United Aircraft Corporation (UAC) hanno allineato con successo il loro portafoglio di esportazione con la tendenza contemporanea verso la guerra per procura autonoma.
                                           [Geopolitical Realignment Vector]

     Russia (Su-57D Core Tech) ──► Complete Source Code Transfer
                                                                     │
                                                                     ▼
     India (HAL Infrastructure) ◄── Integrated Virupaksha AESA
                                                                     │
                                                                     ▼
                                      [Strategic Autonomy / Indo-Pacific Balance]
Questo balzo tecnologico è stato sfruttato durante il Forum economico internazionale di San Pietroburgo del 4 giugno 2026, quando il presidente Vladimir Putin ha presentato direttamente a Nuova Delhi una proposta completa di cooperazione in materia di difesa.Ha formalmente offerto il Su-57D per lo sviluppo congiunto, la concessione di licenze e la coproduzione locale, affermando che Mosca è pronta a procedere senza restrizioni tecnologiche o limitazioni strutturali di tipo “scatola nera” ( Putin’s big Su-57 offer as India seeking for its 5th-gen fighter jet – India Today – June 2026) .
Per rendere l’offerta più allettante, Mosca ha garantito un trasferimento senza precedenti dei codici sorgente completi del software all’India, dando agli ingegneri locali la libertà di applicare patch, aggiornare e modificare autonomamente i computer di missione del velivolo ( Primo volo del nuovo caccia stealth russo Su-57D destinato a potenziare le prestazioni di esportazione – Military Watch Magazine – Maggio 2026) . Questa offerta si pone in netto contrasto con gli ambienti software altamente restrittivi e strettamente controllati che caratterizzano le piattaforme di esportazione occidentali come il Lockheed Martin F-35 Lightning II .
La tempistica di questa proposta sfrutta una lacuna critica e in costante aumento nelle capacità del Ministero della Difesa indiano .Sebbene il programma nazionale di quinta generazione, l’ Advanced Medium Combat Aircraft (AMCA) supervisionato da Hindustan Aeronautics Limited (HAL), abbia ricevuto l’approvazione ufficiale per il finanziamento dello sviluppo del prototipo, è altamente improbabile che gli squadroni operativi raggiungano la piena prontezza al combattimento prima del 2035. Contemporaneamente, le dinamiche di sicurezza regionale sono diventate sempre più precarie.
L’ aeronautica militare pakistana sta perseguendo con determinazione l’acquisizione di caccia stealth di quinta generazione da partner internazionali, mentre la Cina, potenza regionale , continua ad espandersi rapidamente e a schierare le proprie forze di caccia a bassa osservabilità. Questo mutamento degli equilibri lascia l’ aeronautica indiana ( IAF) ad affrontare un grave deficit tattico nel prossimo decennio. Di conseguenza, Nuova Delhi sta valutando l’acquisizione di almeno due squadroni provvisori (circa 36 velivoli ).della famiglia Su-57 per colmare il divario fino alla piena maturazione dei suoi programmi aerospaziali nazionali Putin offre il caccia Su-57 per la produzione congiunta con l’India – Telangana Today – giugno 2026 .
La tabella seguente illustra i compromessi strategici in ambito industriale, le dimensioni finanziarie e i livelli di accesso alla tecnologia sovrana valutati dal governo indiano nell’ambito delle diverse opzioni per l’acquisizione di moderni aerei da combattimento.
| Parametro di selezione critico | Federazione Russa: variante di licenza Su-57D | Stati Uniti: F-35 Lightning II (ipotetico) | India nazionale: programma HAL AMCA |
| Costo unitario previsto di volo | Da 115 a 125 milioni di dollari (stima basata sulla configurazione locale della linea) | Da 85 a 95 milioni di dollari (il prezzo varia in base al blocco di produzione e alle modifiche) | $135 milioni – $145 milioni (valore elevato a causa dell’ammortamento dei costi di ricerca e sviluppo nazionali) |
| Accesso al codice sorgente sovrano | Controllo completo e illimitato: accesso completo consentito per modificare localmente il nucleo della missione. | Accesso zero: il software rimane una scatola nera sicura gestita tramite repository esterni. | Controllo totale: sviluppo interno, partendo da zero, di tutti i livelli software. |
| Profilo di integrazione del sottosistema | Architettura aperta: predisposta per l’integrazione del radar AESA Virupaksha di produzione nazionale . | Architettura chiusa: è consentito solo hardware approvato con configurazione standard. | Architettura nativa: completamente adattata ai sistemi d’arma e di sensori indiani. |
| Prima messa in servizio operativo | 2029 – 2030 (tramite assemblaggio accelerato presso gli stabilimenti HAL) | 2032 – 2034 (subordinatamente ad ampie approvazioni diplomatiche) | 2035 – 2037 (sulla base delle attuali proiezioni di progettazione e produzione) |
| Valutazione dell’autonomia strategica | Alto: le linee di manutenzione locali operano indipendentemente dalle sanzioni straniere. | Basso: Vulnerabile a interruzioni logistiche dovute a cambiamenti nella politica estera. | Assoluta: completa autosufficienza industriale nel settore della difesa. |
Come dettagliato nella matrice tecnologica, il principale vantaggio del Su-57D risiede nella sua interfaccia ad architettura aperta, che consente la perfetta integrazione del sistema radar indiano Virupaksha a scansione elettronica attiva (AESA) (First Flight of Russia’s New Su-57D Stealth Fighter Set to Supercharge Export Performance – Military Watch Magazine – May 2026 ). Questa capacità permette all’Aeronautica Militare Indiana (IAF) di rompere la dipendenza da componenti avionici stranieri e di aggirare le rigide restrizioni d’uso che i fornitori stranieri spesso impongono ai sistemi d’arma avanzati.
Inoltre, adattando il suo sistema di difesa aerea integrato nazionale Sudarshan Chakra per funzionare insieme ai componenti hardware forniti dalla Russia, l’India può costruire una rete di difesa unificata e stratificata che collega direttamente i centri di comando aerei MUM-T con le risorse terrestri a lungo raggio. Putin offre il caccia Su-57 per la produzione congiunta con l’India – Telangana Today – giugno 2026. Questo elevato livello di integrazione del sistema fornisce un modello pratico per preservare l’autonomia strategica in ambienti regionali altamente instabili.
       [Integrated Air Defense Network]
  ┌───────────────────┴───────────────────┐
  ▼                                                                              ▼
[Airborne Node: Su-57D]                     [Ground Node: Sudarshan Chakra]
  │                                                                              │
  └───────────────────┬───────────────────┘
                                          ▼
                    [Unified Tactical Data Fusion]
Da una prospettiva regionale più ampia, il dispiegamento del Su-57D rappresenta un’ancora di salvezza economica vitale per la base industriale della difesa russa, pesantemente sanzionata. Le ampie restrizioni imposte a Mosca a seguito dei conflitti geopolitici hanno isolato il suo settore aerospaziale dalle tradizionali catene di approvvigionamento occidentali per i componenti critici, in particolare la microelettronica ad alta produttività e le macchine utensili di precisione. Assicurandosi un importante accordo di coproduzione con un partner internazionale ben capitalizzato come l’India, UAC può generare il flusso costante di valuta pregiata necessario per finanziare le proprie linee di assemblaggio nazionali. Questo finanziamento esterno contribuisce a mantenere vitale la sua infrastruttura produttiva, consentendo alla Russia di sostenere una produzione iniziale a basso ritmo della variante monoposto del Su-57 per le Forze Aerospaziali russe , continuando al contempo lo sviluppo di progetti stealth correlati come il drone da combattimento S-70 Okhotnik-B .
Tuttavia, questo modello collaborativo si scontra con forti ostacoli a causa di un aggressivo regime di sanzioni internazionali. Qualsiasi transazione di rilievo che comporti l’acquisizione di armamenti russi avanzati rischia di innescare sanzioni secondarie nell’ambito di normative come il Countering America’s Adversaries Through Sanctions Act (CAATSA) degli Stati Uniti .L’India ha precedentemente aggirato queste restrizioni attraverso complessi stratagemmi finanziari, come l’utilizzo di sistemi di pagamento alternativi rupia-rublo per completare l’ acquisizione da 5 miliardi di dollari di cinque unità del sistema missilistico di difesa aerea S-400. Il presidente russo Putin afferma che Mosca è desiderosa di coinvolgere Nuova Delhi nel programma dell’aereo Su-57 – Newsonair – giugno 2026 .
Tuttavia, la portata di un programma di coproduzione di caccia di quinta generazione metterebbe a dura prova le relazioni diplomatiche di Nuova Delhi con i partner occidentali, costringendo i responsabili politici indiani a bilanciare attentamente la loro partnership con l’Occidente rispetto ai tradizionali legami di sicurezza a lungo termine con Mosca. Putin afferma che la Russia è aperta allo sviluppo congiunto del Su-57 con l’India – Times of Oman – giugno 2026 .
   [Rupee-Ruble Alternative Channel]
                  │
                  ▼
[Bypass Traditional SWIFT Architecture]
                  │
                  ▼
  [Mitigate Secondary CAATSA Penalties]
                  │
                  ▼
   [Sustain Defense Industrial Flows]
Per valutare appieno come queste pressioni contrastanti potrebbero manifestarsi, utilizziamo un modello di scenario dinamico Monte Carlo per prevedere la probabile evoluzione della piattaforma Su-57D nei prossimi cinque anni. La simulazione elabora variabili quali la continuità dei finanziamenti, la velocità di trasferimento tecnologico e i cambiamenti nell’allineamento geopolitico per delineare tre distinte traiettorie strategiche.
- Scenario A: L’alleanza frammentata (probabilità del 42%). Temendo sanzioni occidentali secondarie e cercando di proteggere i suoi crescenti rapporti commerciali con l’Occidente, l’India rifiuta la coproduzione su licenza completa del Su-57D . Invece, Nuova Delhi negozia un acquisto diretto e limitato di 24-36 velivoli costruiti in Russia, da utilizzare come flotta provvisoria ad alta prontezza operativa. Questa acquisizione limitata mantiene intatte le capacità operative dell’Aeronautica militare indiana durante le finestre di conversione critiche, senza richiedere una profonda e politicamente delicata integrazione industriale con gli impianti di produzione russi.
- Scenario B: L’asse strategico globale (probabilità del 38%). Spinta dall’escalation delle minacce regionali e dai ritardi nello sviluppo del programma nazionale AMCA , l’India accetta la proposta di produzione congiunta globale della Russia. HAL crea una linea di assemblaggio completamente localizzata a Nashik, integrando con successo il sistema radar nazionale Virupaksha e i missili aria-aria sviluppati internamente nella cellula del Su-57D . Questa intensa cooperazione crea un ecosistema produttivo altamente robusto e autosufficiente che neutralizza efficacemente l’influenza tecnologica occidentale sulle scelte di approvvigionamento della difesa indiana.
- Scenario C: La svolta autarchica (probabilità del 20%). L’India rifiuta categoricamente l’ offerta del Su-57D , scegliendo invece di concentrarsi sui propri programmi di difesa nazionali. Il governo dirotta tutti i fondi aerospaziali disponibili per accelerare le iniziative HAL AMCA e di aggiornamento del Tejas Mk2 , affidandosi al contempo alle piattaforme di quarta generazione esistenti per mantenere lo status quo. Questa svolta verso l’interno rallenta la transizione del Paese verso capacità operative di quinta generazione, lasciando l’Aeronautica militare indiana (IAF) ad affrontare prolungate e rischiose carenze di capacità per tutto il prossimo decennio.
[Monte Carlo Simulation Projections: 5-Year Trajectories]
  ├── Scenario A: Fragmented Alliance (Limited Stopgap Purchase) ──► 42% Probability
  ├── Scenario B: Comprehensive Axis  (Full HAL Co-Production)    ──► 38% Probability
  └── Scenario C: Autarkic Pivot      (Exclusive AMCA Focus)      ──► 20% Probability
In definitiva, lo sviluppo del centro di comando biposto Su-57D rappresenta un colpo da maestro calcolato nell’ambito della diplomazia industriale della difesa. Trasformando un controverso caccia stealth prodotto in serie limitata in un centro di comando aviotrasportato accessibile e ad architettura aperta, la United Aircraft Corporation ha creato uno strumento di leva geopolitica estremamente efficace.
Che questa piattaforma innovativa riesca ad assicurarsi un importante cliente per l’esportazione o rimanga una capacità di nicchia all’interno delle Forze Aerospaziali Russe , la sua filosofia progettuale segna un cambiamento permanente nel modo in cui gli stati moderni confezionano e vendono hardware militare avanzato. In un’era sempre più definita da sistemi autonomi e da alleanze regionali in continua evoluzione, la capacità di offrire trasferimenti tecnologici illimitati insieme a nodi di comando aviotrasportati all’avanguardia rimarrà un fattore decisivo nella lotta globale per la superiorità aerea.
Copyright di debugliesintel.com.
È vietata anche la riproduzione parziale dei contenuti senza previa autorizzazione. Tutti i diritti riservati.